STM32 для начинающих: микроконтроллеры, платы и первые проекты

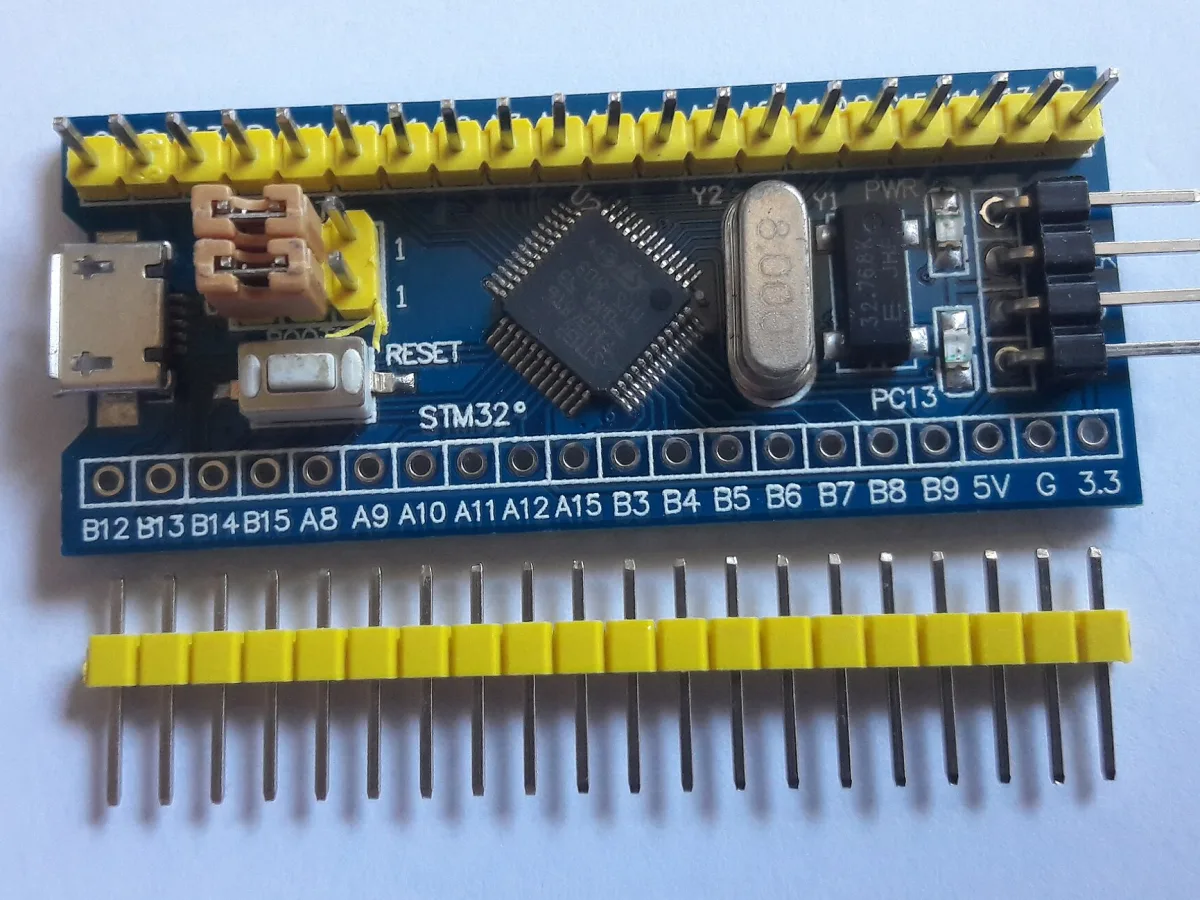
STM32 – большое семейство микроконтроллеров, а не одна универсальная плата. Начать знакомство удобнее с выбора конкретного контроллера, документации и простого проекта. Ниже рассмотрены настройка среды разработки, программирование через ST-LINK, работа с GPIO, таймерами и распространённые ошибки при подключении периферии.
Расчёт для режима PWM 1 со счётом вверх и выравниванием по фронту. Частоту таймера берите из дерева тактирования своего проекта: у STM32F1 она вдвое выше частоты шины APB, если делитель шины не равен 1. В режиме с выравниванием по центру частота вдвое ниже. Проверьте результат осциллографом или частотомером.
f = fTIM / ((PSC + 1)(ARR + 1)) D = CCR / (ARR + 1)
Что такое STM32 и где используются эти микроконтроллеры
STM32 – семейство микроконтроллеров STMicroelectronics на базе ядер Arm Cortex-M и других архитектурных решений в отдельных линейках. Эти микросхемы применяются в контроллерах двигателей, измерительной технике, бытовых приборах, системах связи и промышленной автоматике. Для начинающего главное – понять, что STM32 не одна модель и не единый набор выводов. Разные серии отличаются производительностью, питанием, объёмом памяти, набором периферии, энергопотреблением и допустимыми режимами работы. Даже платы, внешне похожие на популярную Blue Pill, могут использовать несовместимые варианты микроконтроллера или неоригинальные компоненты. Правильная точка старта – выписать полное обозначение чипа, выбрать соответствующую справочную документацию и проверить совместимость среды разработки. Изучение конкретной платы обычно даёт больше пользы, чем обзор всех серий сразу.
Для примера – STM32F103C8, который часто стоит на недорогих учебных платах. Его основные данные по даташиту ST:
| Параметр | STM32F103C8 |
|---|---|
| Ядро | Arm Cortex-M3, до 72 МГц |
| Память | Flash 64 КБ, SRAM 20 КБ |
| Питание ядра и выводов | 2,0–3,6 В |
| Тактирование | кварц 4–16 МГц, внутренние RC 8 МГц и 40 кГц, PLL |
| Таймеры | три 16-битных общего назначения (до 4 каналов IC/OC/PWM), 16-битный TIM1 для управления двигателем, два сторожевых, SysTick |
| Отладка | SWD и JTAG |
| Входы 5 В | только выводы с пометкой FT в таблице выводов (например, PA9, PA13, PA14); PA0 – не FT |
С чего начать: от задачи к конкретной плате
Перед покупкой платы определите, какая периферия нужна проекту: UART, SPI, I²C, АЦП, таймеры PWM, CAN или USB. Для светодиода и кнопки хватит простой платы, а для измерений с точной временной привязкой потребуются подходящие таймеры и входные характеристики. Важны количество доступных выводов, реальное рабочее напряжение и возможности подключения отладчика. У учебных плат удобны встроенный USB, кнопка Reset, светодиод и разъём SWD. Если плата рассчитана на уровни 3,3 В, прямое подключение 5-вольтовой логики не всегда безопасно; только отдельные выводы у некоторых чипов имеют специальную допустимость, указанную в даташите. Поэтому сначала составьте таблицу сигналов и их уровней, затем соединяйте компоненты. Выбор самой быстрой модели не решит проблему неверной разводки.
Документация: datasheet и reference manual
У STM32 обычно есть минимум два основных вида документации. Datasheet описывает электрические пределы, корпус, назначение выводов и характеристики конкретного устройства. Reference manual раскрывает работу регистров, тактирования, таймеров, интерфейсов и контроллеров памяти для серии. Дополнительно выпускаются errata, аппаратные рекомендации и руководства по оценочным платам. Ошибка новичка – читать только короткую таблицу распиновки, не замечая альтернативных функций вывода и ограничений по напряжению. Например, один физический контакт может быть назначен под USART, SPI, таймер либо GPIO, но не выполнять все функции одновременно. Важно различать семейство микросхем и точный номер платы: на плате может отсутствовать разъём для отдельных функций даже при наличии соответствующей периферии внутри чипа. Файлы производителя стоит сохранять локально с номером редакции.
STM32CubeIDE и создание первого проекта
STM32CubeIDE объединяет инструменты настройки, написания, сборки и отладки встроенных приложений. Для первого проекта выбирают точную плату или микроконтроллер, включают нужный GPIO и генерируют стартовый проект. Затем в пользовательской области кода задают изменение состояния вывода с контролируемой задержкой или через таймер. Важно понимать, где размещается код пользователя, чтобы повторная генерация конфигурации не стёрла изменения. После сборки проект прошивают через поддерживаемый отладчик и проверяют не только сообщение об успешной загрузке, но и фактическое поведение схемы. Если светодиод не мигает, сначала проверьте, к какому пину он подключён на этой плате, как включается его логический уровень и правильно ли настроена тактовая частота. Проблема может быть аппаратной, а не программной.
Минимальный цикл мигания на HAL: выводу светодиода в CubeMX задают режим GPIO_Output и метку LED, а код пишут между комментариями USER CODE, чтобы повторная генерация его не стёрла.
/* USER CODE BEGIN WHILE */
  while (1)
  {
    HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin); // метка LED задана выводу в CubeMX
    HAL_Delay(500);                             // 500 мс
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
  }
  /* USER CODE END 3 */
ST-LINK, SWD и прошивка
ST-LINK применяется для программирования и отладки поддерживаемых микроконтроллеров STM32. Один из распространённых интерфейсов подключения – SWD с линиями SWDIO, SWCLK, землёй и опорным напряжением цели, а иногда Reset. Конкретный разъём и распиновку сверяют с документацией отладчика и платы. Нельзя ориентироваться только на совпадение цвета проводов или положения контактов на адаптере: производители недорогих плат используют разные кабели. При подключении важно понимать, кто обеспечивает питание целевой платы, чтобы исключить конфликт источников. Если контроллер не определяется, проверьте выбранный интерфейс, питание, RESET, назначение отладочных выводов и режим защиты. Некоторые настройки микроконтроллера могут усложнять восстановление соединения; для диагностики полезно подключение под сбросом, если его поддерживают инструменты и схема платы.
GPIO, подтяжка и работа с кнопкой
GPIO – универсальные линии ввода и вывода, которые программно настраиваются для чтения уровня, управления нагрузкой или выполнения специальных функций периферии. Вход кнопки без подтяжки способен плавать и случайно переключаться из-за помех. В типовом учебном примере вход подключают к питанию через резистор или включают встроенную подтяжку, а кнопкой замыкают на общий провод. Конкретное решение должно соответствовать безопасным уровням напряжения чипа. Для механических кнопок также учитывают дребезг контактов, который может приводить к нескольким срабатываниям. Программная фильтрация, аппаратная RC-цепь или опрос с временным интервалом решают разные варианты задачи. Когда проект управляет реле или электродвигателем, GPIO не подключают непосредственно к силовой обмотке: требуется согласующий ключ, отдельная защита от выбросов и проверка рабочего тока.
Ток светодиода задаёт последовательный резистор: при 3,3 В и прямом напряжении красного светодиода около 2 В резистор 330 Ом даёт примерно 4 мА. Номинал под свой светодиод удобно подобрать калькулятором резистора для светодиода.
Таймеры и PWM – почему задержки не всегда подходят
Программная задержка удобна для первого мигающего светодиода, но блокирует выполнение других операций. Таймер позволяет формировать периодические события и широтно-импульсные сигналы с большей предсказуемостью. При настройке PWM необходимо учитывать частоту таймера, предделитель, период счётчика и значение сравнения. Если на выходе нет ожидаемой частоты, причиной может быть другая частота системной шины или режим удвоения таймерных тактов в конкретной конфигурации. Поэтому формулу времени нужно связывать с реальным деревом тактирования, показанным в проекте и manual. ШИМ не является аналоговым постоянным напряжением и для сглаживания требует фильтра с учётом нагрузки. При подключении моторов надо использовать драйвер, рассчитанный на ток и индуктивные выбросы, а не вывод микроконтроллера.
В режиме PWM 1 со счётом вверх и выравниванием по фронту:
fШИМ = fTIM / ((PSC + 1) × (ARR + 1))
D = CCR / (ARR + 1)
Пример: таймер тактируется от 72 МГц, PSC = 71 – счётчик считает с частотой 1 МГц; ARR = 999 – период 1000 тактов, частота ШИМ 1 кГц; CCR = 250 – заполнение 25 %. В режиме с выравниванием по центру счётчик идёт вверх и вниз, и частота при тех же значениях вдвое ниже. Подобрать PSC и ARR под нужную частоту можно калькулятором в начале статьи.
Запуск канала после генерации проекта в CubeMX:
/* USER CODE BEGIN 2 */
  // TIM2, канал 1 в режиме PWM Generation; PSC = 71, ARR = 999 при 72 МГц → 1 кГц
  HAL_TIM_PWM_Start(&htim2, TIM_CHANNEL_1);
  __HAL_TIM_SET_COMPARE(&htim2, TIM_CHANNEL_1, 250); // CCR = 250 → заполнение 25 %
  /* USER CODE END 2 */
UART, SPI и I²C: интерфейсы в одном проекте
UART обычно применяется для простого последовательного обмена, SPI – для быстрой связи с внешней памятью и датчиками, I²C – для подключения нескольких периферийных устройств к общей двухпроводной шине. STM32 может поддерживать несколько экземпляров каждого интерфейса, но доступны они только на назначенных выводах и при подходящей конфигурации тактирования. Для UART нужно согласовать скорость, формат кадра и уровни сигналов, а для SPI – режим такта и выбор ведомого устройства. В I²C важны адреса приборов, подтягивающие резисторы и ёмкость шины. Учебный проект полезно начинать с одного устройства, затем добавлять второе и проверять обмен логическим анализатором. Если сканер I²C не видит датчик, проверьте питание и физические выводы; смена библиотеки в таком случае часто ничего не изменит.
Отладка: breakpoints, Watch и регистры
Сильное преимущество микроконтроллерной среды – возможность остановить программу и посмотреть состояние памяти, регистров и отдельных переменных. Но установка точки останова изменяет временное поведение устройства, поэтому в задачах с жёсткими таймингами нужно соблюдать осторожность. Для отладки полезен минимальный сценарий: проверить вход, затем сигнал на GPIO, потом периферийный обмен и только после этого всю логику проекта. Если прошивка сразу попадает в обработчик ошибки, сохраните причину сбоя и проверьте выбранный источник тактирования, стек, прерывания и конфигурацию периферии. Не следует отключать все проверки только для того, чтобы код скомпилировался. Важнее понимать последовательность диагностики, чем надеяться, что один набор настроек CubeIDE подойдёт любой плате STM32.
Типичные ошибки и план обучения
Частые ошибки – перепутанные физические пины, неверное напряжение на входах, отсутствие общей земли, одновременное использование вывода двумя функциями и настройка тактирования не для той платы. Не меньше проблем возникает из-за неподходящей версии пакета поддержки или скачанного проекта для другого семейства. Эффективная учебная последовательность: светодиод, кнопка с антидребезгом, UART-лог, I²C-датчик, PWM-таймер и работа через прерывания. Похожий порядок удобен и на Arduino – примеры собраны в подборке проектов на Arduino для начинающих. Для каждого этапа сохраняйте схему, фотографию проводов, версию инструментов и минимальный проверенный код. Потом можно изучать DMA, режимы сна и более сложные протоколы. Практика по маленьким независимым заданиям помогает понять причинно-следственные связи быстрее, чем копирование большого проекта, который невозможно отладить.
Как безопасно подключить датчик к плате
Перед соединением STM32 с датчиком выпишите его напряжение питания, логические уровни и способ обмена. Многие современные датчики рассчитаны на 3,3 В, но встречаются модули с собственными стабилизаторами и преобразователями уровней. Не считайте, что надпись «5V» на плате датчика автоматически допускает 5 В на его цифровых выходах или входах. Для I²C проверьте, к какому напряжению подключены подтяжки SDA и SCL. Для SPI нужно согласовать уровни MOSI, MISO, SCK и CS. При первом запуске полезно измерить питание мультиметром без подключённой микросхемы, если конструкция это позволяет. Затем подайте питание на собранный безопасный низковольтный узел и проверяйте интерфейс по отдельности.
Сохранение проекта и повторяемость опыта
Даже простой учебный пример становится намного полезнее, если его можно повторить через месяц на другой компьютере. Зафиксируйте версию STM32CubeIDE, выбранный чип, установленный пакет поддержки, конфигурационный файл проекта и используемый отладчик. Сохраните фотографию сборки и таблицу соответствия проводов. Исходный код удобно хранить в системе контроля версий, исключив из репозитория временные бинарные файлы и пользовательские секреты. Если пример перестал собираться после обновления библиотек, сравните конфигурацию и список зависимостей. Такой подход формирует инженерную привычку проверять изменения, а не каждый раз угадывать причину поломки. Особенно важно сохранять файлы настроек периферии отдельно от текста инструкции.
Первое упражнение с UART и журналом ошибок
После мигающего светодиода полезно настроить передачу текстовой строки из STM32 в последовательный терминал. Сначала в конфигурации проекта выберите UART и назначьте правильные выводы, затем проверьте распиновку USB-UART адаптера. Подключать RX и TX следует по назначениям входов и выходов, учитывая общую землю и логические уровни. Перед отправкой сообщения задайте скорость и формат кадра на обеих сторонах. Если терминал показывает нечитаемые символы, первым делом сравните скорость и фактическую частоту тактирования периферии. Если текста нет совсем, проверьте питание, направления TX/RX и правильность вывода, а не переписывайте всю программу. Запишите рабочую конфигурацию в README проекта и сохраните снимок экрана. Это создаёт основу для последующей диагностики датчиков.
Передача строки через HAL, если в CubeMX включён USART1 в асинхронном режиме:
/* USER CODE BEGIN 2 */
  const char msg[] = "Hello, STM32\r\n";
  HAL_UART_Transmit(&huart1, (uint8_t *)msg, sizeof(msg) - 1, 100); // тайм-аут 100 мс
  /* USER CODE END 2 */
Частые вопросы
Что выбрать новичку: STM32 или Arduino?
Arduino обычно проще для первого знакомства, а STM32 удобен для изучения периферии и отладки на более низком уровне. Выбор зависит от задачи и опыта.
Можно ли подключить STM32 к сигналу 5 В?
Только если допустимость подтверждена для конкретного вывода и режима datasheet. Многие цепи рассчитаны на 3,3 В.
Для чего нужен ST-LINK?
Для программирования и отладки поддерживаемых контроллеров через SWD или другие интерфейсы.
Что делать, если отладчик не видит плату?
Проверить питание, землю, распиновку SWD, RESET, версию инструментов и настройки защиты.
Нужен ли внешний кварц?
Зависит от микроконтроллера, требований проекта и выбранной схемы тактирования.
Заключение
При работе с электронными компонентами исходите из точной маркировки, проверенной схемы, паспорта производителя и условий эксплуатации. Используйте результаты измерений только в пределах возможностей прибора; для сетевых и высоковольтных узлов необходима профессиональная диагностика. Это позволит избежать ошибочной замены деталей и получить воспроизводимый результат.