Как подключить поворотный энкодер к Arduino

Поворотный энкодер KY-040 подключают к Arduino тремя сигнальными проводами и питанием. Ниже – назначение контактов, квадратурные сигналы, схема подключения, полный скетч с таблицей переходов и кнопкой, борьба с дребезгом и типичные ошибки. Разводку модуля проверяют по его документации или по самой плате.
Для чего нужен энкодер в проекте Arduino
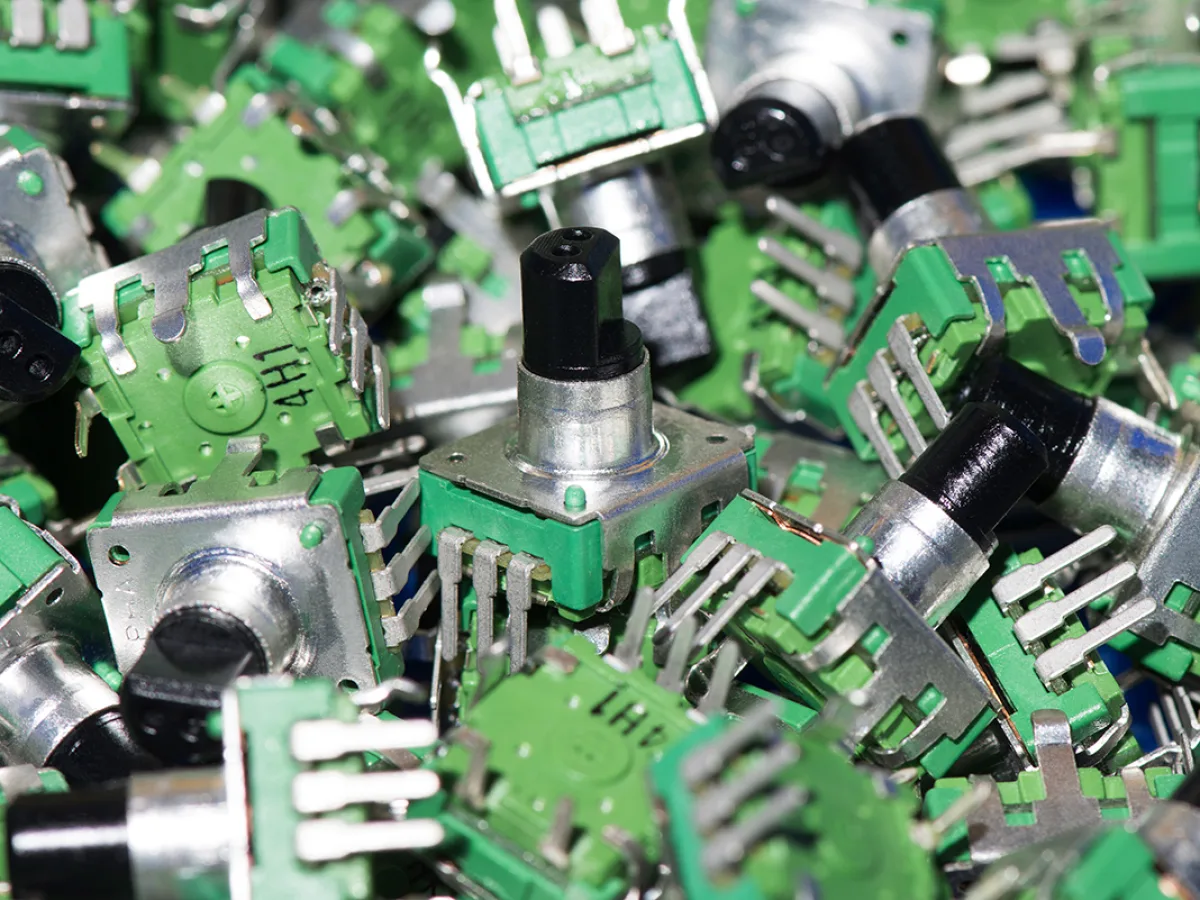
Поворотный энкодер позволяет определять направление и количество шагов вращения ручки. В отличие от потенциометра, типичный инкрементальный механический энкодер не выдаёт абсолютный угол после включения питания. Вместо этого он формирует последовательность изменений на двух каналах, по которой контроллер подсчитывает перемещение. Такой элемент часто применяют в меню приборов, регулировке параметров, лабораторных блоках питания и учебных электронных конструкциях. Многие популярные модули для Arduino имеют и встроенную кнопку, срабатывающую при нажатии на вал. При проектировании нужно отличать сам механический энкодер, готовый модуль с резисторами и разъёмом, а также более сложные оптические и магнитные датчики. У них принцип регистрации движения и требования к обработке сигналов могут отличаться.
Контакты KY-040: CLK, DT, SW, + и GND
Типичный модуль KY-040 имеет пять контактов. CLK и DT – два сигнальных канала энкодера, SW – контакт кнопки, + – питание модуля, GND – общий провод. Названия CLK и DT закрепились за распространёнными платами, но это не последовательный протокол с самостоятельным тактовым генератором; на выходах формируются два сдвинутых по фазе сигнала A и B. Перед подключением проверьте разводку именно своего модуля: под названием KY-040 встречаются варианты с различной обвязкой. Если выходы имеют механические контакты и подтяжку, уровни должны соответствовать логике применяемого микроконтроллера. Нельзя считать, что любой модуль, подписанный знаком «+», автоматически безопасно совместим с платами на 3,3 В. Для ESP32 и других контроллеров с невысокими допустимыми уровнями вопрос согласования особенно важен.
| Контакт KY-040 | Назначение | Arduino Uno (пример) |
|---|---|---|
| CLK | канал A энкодера | D2 |
| DT | канал B энкодера | D3 |
| SW | кнопка на валу | D4 |
| + | питание модуля | 5V (у плат с логикой 3,3 В – 3,3 В) |
| GND | общий провод | GND |
Как работают два квадратурных сигнала
При вращении A и B изменяют состояние не одновременно, а со сдвигом. В идеальном случае за полный цикл энкодер последовательно проходит четыре состояния, например 00 → 01 → 11 → 10 → 00 в одном направлении и обратный порядок в другом. По последовательности можно определить направление движения. Если обрабатывать каждый допустимый переход, получается декодирование x4; если учитывать один фронт за цикл, разрешение будет ниже. Однако обозначение «один щелчок» на ручке не всегда равно одному, двум или четырём отсчитанным переходам – это зависит от механики энкодера и выбранной библиотеки. Поэтому при первом запуске лучше выводить счётчик и направление в последовательный монитор, медленно поворачивать ручку и сравнивать показания с фиксированными положениями вала.
Простая схема подключения к Arduino Uno
В учебном примере канал CLK можно подключить к D2, DT – к D3, кнопку SW – к D4, а общий провод к GND. Конкретная схема подтяжек зависит от модуля: при использовании механических контактов часто применяют INPUT_PULLUP. Отдельный контакт питания + соединяют согласно документации конкретной платы KY-040. Для устойчивой работы обязательно нужен общий электрический потенциал между платой и датчиком. Длинные неэкранированные провода рядом с двигателем или силовыми ключами могут добавлять ложные фронты. Поэтому макет начинают с коротких проводников и проверки по одному каналу, затем переходят к совместной обработке A/B. Не следует подключать контакты энкодера к сетевому напряжению – речь идёт только о низковольтных цифровых входах.
Пример программы без прерываний
Для первых экспериментов удобно опрашивать каналы в loop(), сохраняя прежнее состояние A. Когда значение A изменилось, сравните текущее состояние B, чтобы определить направление; знак приращения зависит от выбранной распиновки и договорённости о направлении. Такой короткий код показывает идею, но не обеспечивает надёжный учёт всех переходов при быстром вращении и механическом дребезге. Полный скетч с двумя входами, состоянием предыдущего отсчёта, обработкой кнопки и выводом значений в Serial Monitor приведён в следующем разделе. Если вращение по часовой стрелке уменьшает счётчик, достаточно согласованно поменять знак или порядок каналов A и B. Случайная инверсия направления не означает неисправность модуля, если последовательность сигналов корректная.
Табличное декодирование переходов
Более устойчивый подход хранит два бита предыдущего состояния и два бита нового состояния. Четырёхбитное сочетание используется как индекс таблицы допустимых переходов: корректный шаг вправо получает +1, корректный шаг влево −1, отсутствие изменения – 0, а скачки через состояние можно игнорировать. Такой метод помогает фильтровать часть ошибочных переходов и учитывать направление последовательно. Он не устраняет все последствия дребезга и пропущенных отсчётов, но часто работает лучше упрощённого алгоритма по одному фронту. Для дальнейшего повышения надёжности используют библиотеку, рассчитанную на механические энкодеры, или аппаратную периферию микроконтроллера, если она доступна. Важно считать шаги в той шкале, которую действительно поддерживает конкретный энкодер, а не ожидать всегда фиксированного числа на оборот.
Скетч ниже опрашивает каналы в loop(), декодирует переходы по таблице и отдельно обрабатывает кнопку с подавлением дребезга. Счётчик выводится в Serial Monitor на скорости 9600 бод.
// KY-040 → Arduino Uno:
// CLK – D2, DT – D3, SW – D4,
// + – 5V, GND – GND
const byte PIN_A = 2;   // CLK
const byte PIN_B = 3;   // DT
const byte PIN_SW = 4;  // кнопка
// Переходов на щелчок: обычно 4,
// у части энкодеров 2 – проверьте
const int8_t STEPS_PER_CLICK = 4;

// Индекс: (старое AB << 2) | новое AB
// +1/−1 – шаг, 0 – нет шага/скачок
const int8_t STEP[16] = {
   0,  1, -1,  0,
  -1,  0,  0,  1,
   1,  0,  0, -1,
   0, -1,  1,  0
};

byte prevAB;
int8_t sub = 0;
long counter = 0;

bool swStable = HIGH;
bool swLast = HIGH;
unsigned long swChanged = 0;

byte readAB() {
  byte a = digitalRead(PIN_A);
  byte b = digitalRead(PIN_B);
  return (a << 1) | b;
}

void setup() {
  pinMode(PIN_A, INPUT_PULLUP);
  pinMode(PIN_B, INPUT_PULLUP);
  pinMode(PIN_SW, INPUT_PULLUP);
  Serial.begin(9600);
  prevAB = readAB();
}

void loop() {
  // Вращение: таблица переходов
  byte ab = readAB();
  if (ab != prevAB) {
    sub += STEP[(prevAB << 2) | ab];
    prevAB = ab;
    if (sub >= STEPS_PER_CLICK) {
      sub = 0;
      counter++;
      Serial.println(counter);
    } else if (sub <= -STEPS_PER_CLICK) {
      sub = 0;
      counter--;
      Serial.println(counter);
    }
  }

  // Кнопка: новое состояние принимаем,
  // если оно держится 30 мс
  bool sw = digitalRead(PIN_SW);
  if (sw != swLast) {
    swLast = sw;
    swChanged = millis();
  }
  if (millis() - swChanged > 30 &&
      sw != swStable) {
    swStable = sw;
    if (swStable == LOW) {
      Serial.println("Button");
    }
  }
}
Если счётчик меняется на два шага за щелчок или реагирует только на каждый второй щелчок, измените STEPS_PER_CLICK. Если направление обратное, поменяйте местами PIN_A и PIN_B.
Дребезг контактов и программная фильтрация
Механические контакты не переключаются мгновенно и идеально. Во время одного физического срабатывания на входе может появиться несколько коротких фронтов – это называют дребезгом. Если программа считает каждый фронт независимым шагом, значение резко прыгает. Для кнопки SW обычно достаточно отдельной обработки стабильного состояния в течение небольшого интервала; её нельзя механически объединять с алгоритмом вращения, иначе управление станет неудобным. Для каналов A/B полезны таблицы переходов, а в сложной среде – продуманная аппаратная фильтрация и экранирование. Большие конденсаторы на сигнальных линиях не всегда помогают: они могут исказить фазовые соотношения и привести к новым ошибкам на высокой скорости. Любое аппаратное изменение надо проверять на максимальной предполагаемой скорости вращения.
Когда нужны прерывания
Прерывания позволяют реагировать на изменения входов без постоянного ожидания в основном цикле, что полезно при быстрых поворотах и загруженной программе. Но обработчик прерывания должен быть коротким: в нём обычно читают текущие каналы и обновляют счётчик, а вывод в Serial и сложные операции оставляют основному циклу. На Arduino Uno не каждый цифровой вывод имеет одинаковые возможности внешнего прерывания (attachInterrupt работает только на выводах 2 и 3), поэтому необходимо сверить выбранную плату и документацию. При одновременном доступе к счётчику из обработчика и loop() надо учитывать атомарность чтения многобайтовых переменных. Прерывания не заменяют обработку дребезга, а только позволяют чаще регистрировать изменения. Для медленного интерфейсного энкодера опрос иногда даже проще и надёжнее, если основной цикл не содержит длинных блокирующих задержек.
Типичные проблемы при подключении KY-040
Если значение постоянно равно нулю, проверьте землю, назначение входов и включение подтяжки. Если направление меняется случайно, возможны ошибки подключения A/B, дребезг или слишком медленный опрос. Если счётчик делает несколько шагов за один щелчок, сначала уточните количество переходов на фиксированное положение и выбранное декодирование x1, x2 либо x4. Если кнопка срабатывает сама, обработайте её вход отдельно и проверьте подтяжку. При очень длинном кабеле или рядом с электродвигателем возможны помехи; помогать может изменение трассировки проводов, развязка силовой нагрузки и корректная фильтрация. Если модуль работает от 5 В, а контроллер рассчитан только на 3,3 В, подключение нужно перепроверить до подачи питания. Ошибка уровня может физически повредить вход.
Какой шаг энкодера считать одним делением
При вращении механического энкодера несколько электрических переходов могут соответствовать одному ощутимому фиксированному положению ручки. Библиотека, работающая в режиме x4, способна увеличивать счётчик четыре раза за один полный цикл двух каналов, тогда как более простой алгоритм даст одно изменение. Поэтому до добавления пользовательского меню следует проверить, насколько счётчик изменяется между соседними щелчками. Если программа показывает четыре единицы вместо одной, это не обязательно дребезг. Возможно, алгоритм корректно считает все четыре допустимых перехода. Для интерфейса можно преобразовать число переходов в логические шаги, но коэффициент преобразования должен соответствовать конкретной модели. Особенно важна эта проверка, если энкодер выбирает элементы меню: пользователь ожидает переход на один пункт, а не прыжок через несколько строк.
Обработка кнопки на валу
Кнопку энкодера обычно используют для подтверждения выбора, переключения режима или входа в меню. Сигнал SW следует читать отдельно от каналов вращения. При замыкании механического контакта возможен дребезг, поэтому программа должна отличать одно нажатие от серии коротких фронтов. Для простого примера можно запоминать время изменения и считать новое состояние подтверждённым лишь после небольшого стабильного интервала. Долгое нажатие и двойное нажатие требуют отдельной логики и не должны случайно блокировать считывание вращения. Если программа вызывает длительную задержку при обработке SW, она может пропустить часть шагов CLK/DT. Удобнее пользоваться неблокирующей обработкой, в которой каждое действие имеет своё состояние, а основной цикл регулярно обслуживает и энкодер, и кнопку.
Энкодер для меню и настройки параметров
Типичная задача – управлять пунктами меню прибора. Например, поворот по часовой стрелке повышает установленное значение, поворот против – уменьшает, а нажатие кнопки переключает редактируемый параметр. Важно задать границы диапазона и поведение на концах: счётчик либо останавливается на минимуме и максимуме, либо циклически переходит с конца на начало. Для чувствительных настроек полезно реализовать крупный шаг при быстром вращении и точный шаг при медленном, но это дополнительная функция, которой нет в самом механическом датчике. При выключении питания инкрементальный энкодер не сохраняет абсолютную позицию. Если значение должно переживать перезапуск, его сохраняют программно в подходящем энергонезависимом хранилище с учётом ресурса записи.
Проверка сигналов логическим анализатором
Когда поведение счётчика не удаётся объяснить, полезен логический анализатор или осциллограф. Подключите каналы к CLK и DT, соблюдая допустимые уровни входов прибора и общий провод. Медленно поверните ручку в одну сторону и убедитесь, что состояния сменяются в закономерном порядке, затем повторите движение в обратную сторону. Если видны хаотичные короткие импульсы на одном канале, обратите внимание на контактный дребезг, подтяжки и качество соединений. Если обе линии постоянно находятся в одном уровне, проверьте назначение контактов и питание платы. Анализатор позволяет отличить электрическую неисправность от программной ошибки декодирования. Диаграммы в этой статье иллюстративные: сигналы конкретного KY-040 могут отличаться длительностью переходов и дребезгом.
Почему модуль может работать по-разному на разных платах
Arduino Uno, Nano, Mega и платы на ESP32 отличаются количеством входов, допустимыми уровнями сигналов, организацией прерываний и характеристиками внутренних подтягивающих резисторов. Код, который был рассчитан на внешние прерывания D2 и D3 у Uno, нельзя без проверки переносить на плату с иной разводкой. То же относится к физическому питанию: некоторые контроллеры рассчитаны на уровни 3,3 В и не допускают сигналов 5 В на входах. При переносе проекта записывайте номер платы, вариант модуля, схему подтяжек и версию библиотеки. Это поможет объяснить различия в поведении и избежать повреждения контроллера.
Частые вопросы
Энкодер и потенциометр – это одно и то же?
Нет. Потенциометр обычно даёт аналоговый сигнал положения, инкрементальный энкодер сообщает изменения вращения.
Почему при повороте вправо счётчик идёт назад?
Поменяйте местами каналы A/B или программно инвертируйте направление.
Можно ли подключить кнопку SW отдельно?
Да. Это отдельный контакт на модуле, его обрабатывают как обычную кнопку с подходящей подтяжкой и подавлением дребезга.
Сколько импульсов даёт один оборот?
Зависит от модели энкодера и способа подсчёта фронтов; проверяйте datasheet и измерения.
Нужны ли прерывания?
Для медленного ручного управления часто достаточно опроса, для быстрых событий и тяжёлого основного цикла прерывания могут быть удобнее.