Сервопривод Arduino: подключение, схема и управление

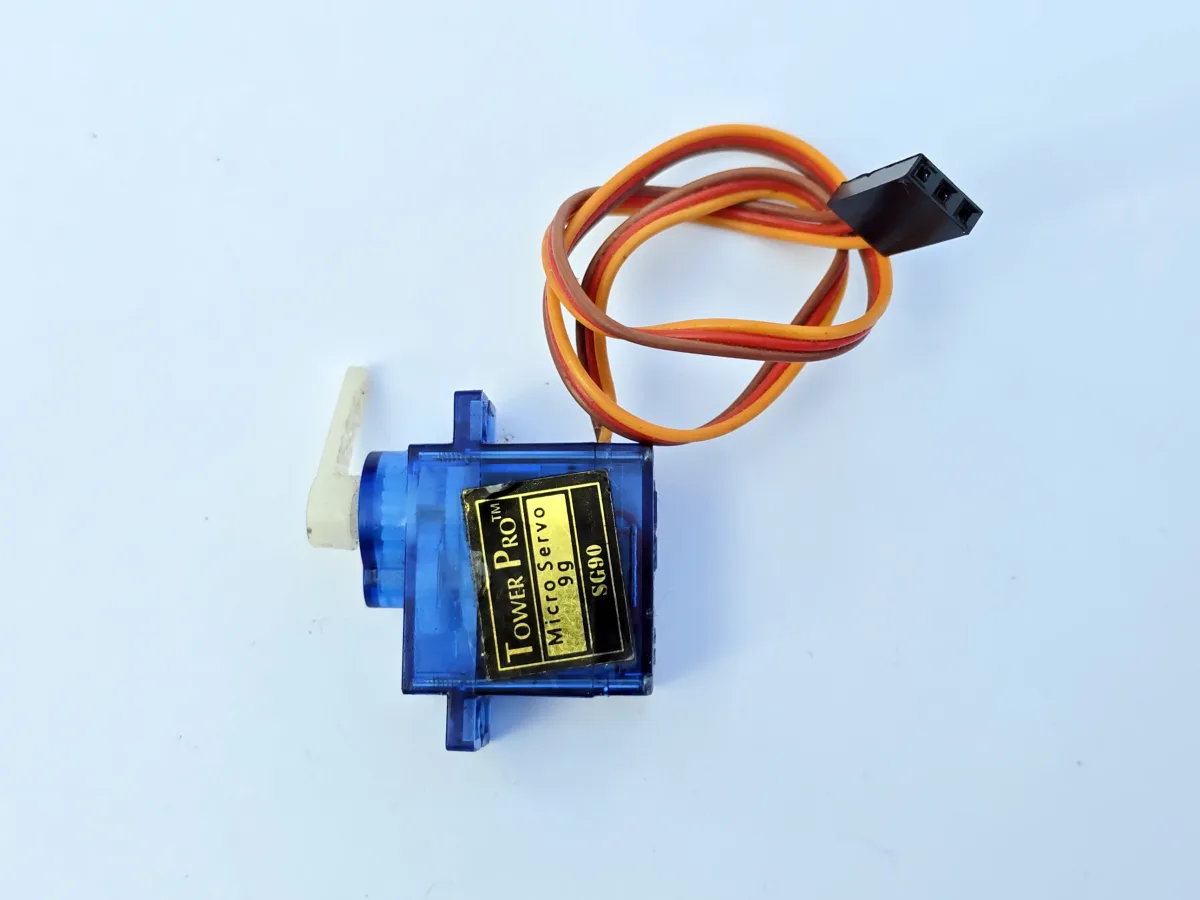
Сервопривод – компактный исполнительный механизм, который может поворачивать вал на заданный угол или поддерживать определённую скорость, если речь о модели непрерывного вращения. Arduino позволяет управлять таким устройством с помощью библиотеки Servo. Однако ошибки питания и неверное ожидание от модели сервопривода часто приводят к дрожанию, сбросам платы и перегреву. Разберём типовую схему для Arduino Uno, примеры кода и порядок диагностики. Практические измерения всегда сверяют с паспортом конкретного компонента и условиями выбранной схемы.
Что представляет собой хоббийный сервопривод
Обычный сервопривод для моделизма объединяет электродвигатель, редуктор, датчик положения и электронную схему управления. Пользователь задаёт желаемое положение вала управляющими импульсами, а внутренний контроллер сравнивает его с фактическим и приводит механизм в нужное состояние. У распространённых моделей диапазон поворота составляет примерно пол-оборота, но точные углы, скорость и усилие зависят от устройства. Сервопривод непрерывного вращения устроен иначе: управляющий сигнал обычно задаёт скорость и направление, а не абсолютный угол. Поэтому один и тот же код библиотечного метода write() может иметь разный физический смысл у разных сервомоторов.
Три провода сервопривода и их назначение
Большинство небольших RC-сервоприводов имеют три провода: питание, общий провод и управляющий сигнал. Цвета часто встречаются такие: красный для положительного питания, чёрный или коричневый для земли, жёлтый, белый либо оранжевый для сигнала. Но цветовая маркировка не является технической гарантией, особенно у дешёвых копий. Перед подключением смотрят инструкцию конкретной модели и надписи на разъёме. Нельзя подавать питание сервопривода на сигнальный контакт. Общая земля Arduino и внешнего питания должна быть соединена, иначе сигналы не имеют определённого общего уровня и работа может стать нестабильной.
Подключение к Arduino Uno
Для учебной модели с небольшим потреблением сигнальный провод сервопривода можно подключить к цифровому выводу Arduino, например D9. Питание должно соответствовать паспортному диапазону сервопривода. Пример с 5 В подходит только для устройств, рассчитанных на такое напряжение. Если привод нагружен механически или его пусковой ток значителен, лучше использовать внешний стабилизированный источник питания с достаточным запасом по току. Минус внешнего источника соединяют с GND Arduino; плюс источника подают именно на силовой контакт сервопривода. Нельзя считать USB-порт компьютера надёжным источником питания мощного привода.
Почему внешний источник питания важнее мощности Arduino
Во время старта, резкого изменения положения или удержания усилия сервопривод может потреблять ток намного выше среднего. Если питать его от маломощного вывода 5V платы, напряжение может просесть, микроконтроллер перезапустится, а сам привод начнёт хаотично дёргаться. Подбор источника делают по паспортному току, включая режим механической остановки, который называют stall current. Для нескольких сервоприводов учитывают возможность их одновременного запуска. Провода питания должны иметь достаточное сечение и надёжный контакт. Развязывающий конденсатор около сервоприводов иногда помогает уменьшить провалы, но не исправляет недостаток мощности источника.
Установка библиотеки Servo
В среде Arduino IDE для широко распространённых плат, включая Arduino Uno, используют библиотеку Servo.h. Она формирует управляющие импульсы программным способом через аппаратные ресурсы платы, поэтому не обязательно искать «специальный PWM-вывод» по значку рядом с номером контакта. При этом библиотека может занимать таймеры, влияя на другие функции проекта. Перед сборкой нужно убедиться, что библиотека совместима с выбранной архитектурой и версией ядра. Для сторонних плат ESP32 или некоторых современных контроллеров применяются другие реализации, и код из урока для Uno нельзя всегда переносить без изменений.
Минимальный скетч для поворота сервопривода
Создайте объект Servo, прикрепите его к выбранному выводу и задайте положение через write(). Пример для Arduino Uno: #include <Servo.h>, затем Servo motor; в setup() – motor.attach(9); motor.write(90);. Это команда на условную среднюю позицию, а не измерение фактических градусов датчиком Arduino. Сервопривод сам стремится удержать позицию, пока получает корректное питание и сигнал. Для проверки удобно последовательно устанавливать 30°, 90° и 150°, выдерживая паузу между командами. При первом запуске механизм лучше снять с нагрузки и проверить, не упирается ли он в физический ограничитель.
#include <Servo.h>

Servo motor;

void setup() {
  motor.attach(9);   // сигнал на D9
  motor.write(90);   // середина
}

void loop() {
}
Пример плавного движения без рывков
Если мгновенно выполнить write(0), затем write(180), привод попытается быстро пройти весь диапазон, что может создавать большой пусковой ток и механический удар. Для плавного теста можно программно перебирать позиции с небольшим шагом и задержкой, например от 30 до 150 градусов. Но программная задержка сама по себе не измеряет скорость и не создаёт идеального управления ускорением: фактическое движение зависит от усилия, редуктора и питания. В более сложных устройствах применяют неблокирующие алгоритмы на millis(), чтобы Arduino могла одновременно считывать кнопки и датчики. Для тяжёлых механизмов требуется управление траекторией и ограничение механической нагрузки.
#include <Servo.h>

Servo motor;

void setup() {
  motor.attach(9);
}

void loop() {
  for (int a = 30; a <= 150; a++) {
    motor.write(a);
    delay(15);
  }
  for (int a = 150; a >= 30; a--) {
    motor.write(a);
    delay(15);
  }
}
Управление потенциометром
Для ручного управления удобно использовать потенциометр: крайние выводы подключают к безопасному опорному напряжению и земле, средний – к аналоговому входу Arduino. Значение analogRead() переводят в допустимый диапазон команд сервопривода. В простом примере map(value, 0, 1023, 0, 180) подходит лишь как демонстрация; реальные механические ограничения могут быть уже. Если подключённая тяга задевает корпус или упор, диапазон нужно сузить. Сигнал потенциометра может немного шуметь, поэтому сервопривод дрожит даже при неподвижной ручке. С этим помогают фильтрация показаний и небольшая зона нечувствительности.
#include <Servo.h>

Servo motor;
const int POT = A0;

void setup() {
  motor.attach(9);
}

void loop() {
  int value = analogRead(POT); // 0…1023
  // диапазон сужен до безопасного
  int angle = map(value, 0, 1023,
                  45, 135);
  motor.write(angle);
  delay(20);
}
Почему сервопривод дрожит или гудит
Небольшое удерживающее подрагивание возможно у некоторых устройств, однако сильная дрожь обычно требует диагностики. Первые кандидаты – недостаточное питание, плохой контакт общего провода, слишком длинные сигнальные линии, нестабильный источник или механическая перегрузка. Если привод гудит в крайнем положении, он может упираться в ограничитель, продолжая пытаться переместить вал. Следует уменьшить диапазон команд и проверить механику. Если сервопривод греется даже в покое, нужно отключить питание и проверить нагрузку и соответствие устройства рабочему режиму. Постоянная работа на упоре сокращает ресурс шестерён и двигателя.
Калибровка импульсов через attach
Библиотека Servo позволяет передавать дополнительные параметры attach(pin, min, max), определяющие диапазон длительностей управляющих импульсов; по умолчанию это 544 и 2400 мкс. Эти значения не следует произвольно расширять: чрезмерные импульсы могут заставить механизм упираться в физические пределы. По документации Arduino стандартное сопоставление write() опирается на настройки библиотеки, но фактические 0 и 180 градусов у конкретного сервопривода могут отличаться. Для точной работы сначала определяют безопасный диапазон без нагрузки, затем фиксируют допустимые значения. У сервоприводов непрерывного вращения нужно калибровать нейтральную команду остановки, а не угловые пределы.
Несколько сервоприводов в одном проекте
При подключении двух и более приводов сигналы подают на отдельные цифровые линии либо используют внешний контроллер сервоприводов, а силовое питание рассчитывают на суммарные пиковые токи. Общее правило – нельзя объединять силовую нагрузку на один тонкий провод, если по нему протекает значительный ток. Все устройства должны иметь согласованную общую землю в пределах безопасной низковольтной системы. При сложной разводке важно избегать петель и наводок, особенно при длинных проводах. Кроме того, проверяют ограничения библиотеки на конкретной платформе: число каналов и ресурсы таймеров отличаются между Uno, Mega и другими моделями: на большинстве плат библиотека Servo поддерживает до 12 сервоприводов, на Mega – до 48.
Как подготовить проект к реальному применению
После учебного опыта проверьте механический момент на валу, усилия на рычагах, питание при крайней нагрузке, температуру корпуса и поведение при кратковременном отключении источника. Для робота или исполнительного механизма имеет смысл предусмотреть безопасное положение при ошибке программы и защиту от заклинивания. Для поворотной антенны или заслонки важно исключить воздействие ветра и чрезмерного усилия, превышающего возможности редуктора. Не следует использовать небольшой хоббийный сервопривод как критически важный привод, от которого зависит безопасность человека. В таких задачах требуются специализированные сертифицированные устройства и независимые защитные механизмы.
Полный учебный скетч с ограничением диапазона
Для Arduino Uno минимальная программа может использовать Servo.h, назначить управляющий вывод D9 и по очереди перемещать вал между безопасными позициями. При начальном тестировании удобен диапазон не от 0 до 180, а например от 45 до 135 градусов, чтобы снизить риск механического упора. Команда motor.write(45) задаёт положение, после чего задержка позволяет сервоприводу закончить движение. Затем motor.write(135) подаёт вторую команду. У реального привода нет гарантии, что он успеет доехать за фиксированную задержку: время зависит от модели и нагрузки. Для производственного проекта следует использовать более надёжную обратную связь либо измерение фактического положения.
#include <Servo.h>

Servo motor;
const int SERVO_PIN = 9;
// границы подобраны без нагрузки
const int MIN_ANGLE = 45;
const int MAX_ANGLE = 135;

void setup() {
  motor.attach(SERVO_PIN);
  motor.write(90);
  delay(1000);
}

void loop() {
  motor.write(MIN_ANGLE);
  delay(1000);  // время с запасом
  motor.write(MAX_ANGLE);
  delay(1000);
}
Сервопривод на Arduino Nano и других платах
Логика подключения почти такая же для Arduino Nano: отдельный сигнальный провод приходит на доступный цифровой вывод, питание выбирают по параметрам сервопривода, а общая земля Arduino и источника объединяется. Отличия возникают в допустимых уровнях логических сигналов, распиновке платы и ресурсах таймеров. Некоторые компактные платы работают от 3,3 В, поэтому необходимо удостовериться, что сервопривод распознаёт такой сигнал и что вход микроконтроллера не перегружен. Не переносите схему по цветам проводов и надписям одной модели платы на другую без проверки pinout. Особенно опасно случайно подать напряжение силового источника на сигнальный вывод контроллера.
Проверка сервопривода до установки в механизм
В новом проекте сначала стоит протестировать сервопривод отдельно от рычагов и тяг. Проверьте его плавность в нескольких позициях, отсутствие сильного нагрева и ожидаемый диапазон поворота. Затем подключите нагрузку и наблюдайте за просадками напряжения в момент старта и удержания положения. Если редуктор хрустит, закусывает или требует чрезмерного усилия, дальнейшие эксперименты могут повредить шестерни. Для сервоприводов с металлическими шестернями запас прочности выше, но требования к питанию и механическим ограничителям сохраняются. Хороший проект предусматривает доступный выключатель питания и безопасную остановку при отказе контроллера.
Почему библиотека Servo может конфликтовать с проектом
Библиотека сервоприводов использует аппаратные таймеры и прерывания, поэтому при добавлении к существующему проекту может измениться поведение некоторых функций генерации PWM. Для Arduino Uno это особенно заметно, если ранее использовался analogWrite() на выводах 9 и 10: на платах, кроме Mega, библиотека Servo отключает на них ШИМ. Перед объединением модулей стоит проверить официальную документацию библиотеки и список занятых таймеров для выбранной платы. Если проект одновременно управляет мотором, подсветкой и несколькими сервоприводами, иногда полезно применять специализированный внешний PWM-контроллер. Он уменьшает нагрузку на таймеры основного микроконтроллера, хотя питание самих сервоприводов всё равно нужно рассчитывать отдельно.
Частые вопросы
Куда подключить сигнальный провод сервопривода?
Для Arduino Uno можно выбрать цифровой вывод, например D9, указав его номер в attach().
Нужен ли внешний блок питания?
Для нагруженных или нескольких сервоприводов – обычно да. Источник выбирают по пиковому току, а земли соединяют.
Почему servo.write(180) не даёт ровно 180°?
Диапазон зависит от механики и настроек конкретной модели. Команда write() не измеряет фактический угол.
Можно ли подключить сервопривод к 3,3 В?
Только если его паспорт допускает такое питание. Большинство типовых моделей требуют иного диапазона; отдельно проверяют совместимость сигнала.
Чем отличается сервопривод 360 градусов?
Модель непрерывного вращения обычно управляет скоростью и направлением, а не абсолютным углом.
Можно ли управлять двумя сервоприводами?
Да, при достаточном питании и соблюдении ограничений библиотеки и контроллера.