ATmega328P – распиновка, выводы и соответствие Arduino Uno

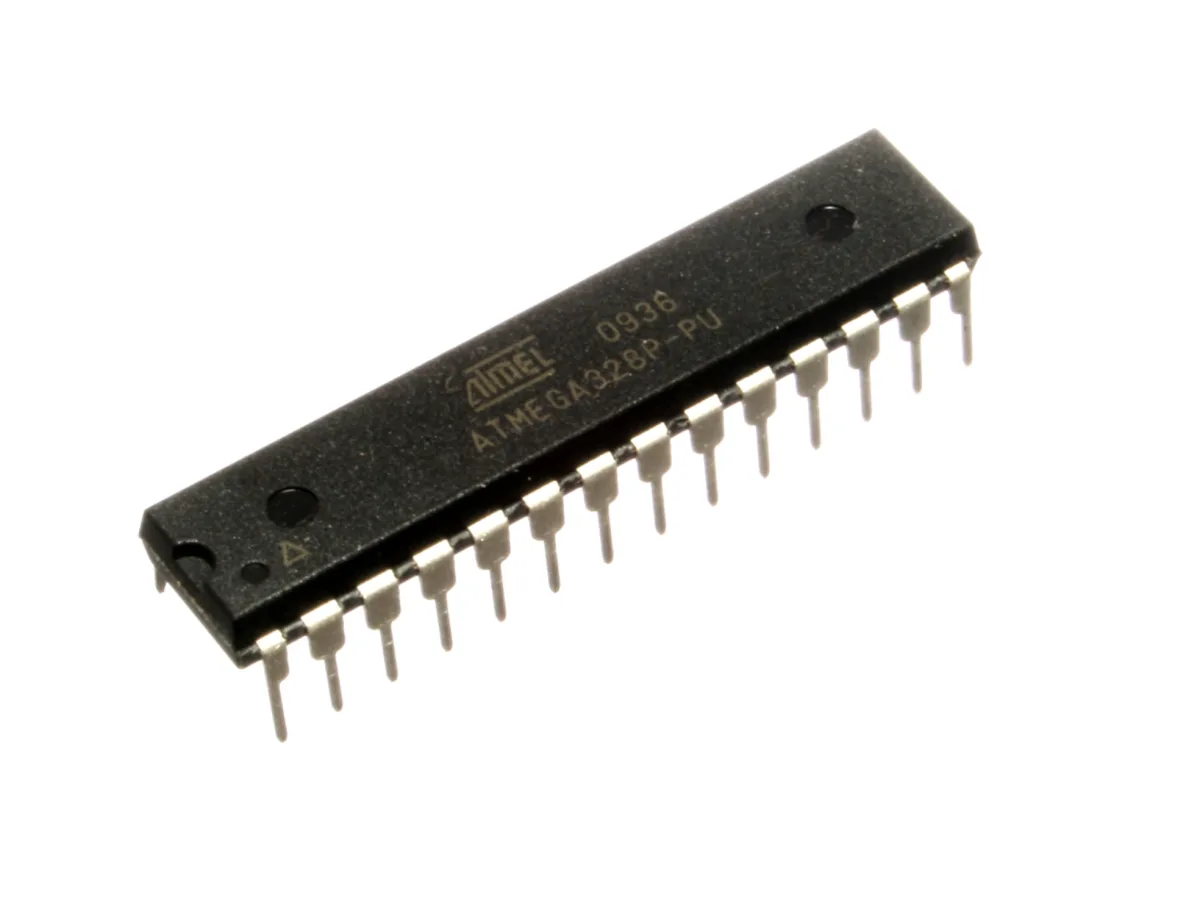
ATmega328P знаком многим по Arduino Uno, но физическая нумерация выводов микросхемы не совпадает с обозначениями D0–D13 на плате. Разберём порты, питание, интерфейсы и способ избежать ошибок при переносе схемы.
Что такое ATmega328P и где он используется
ATmega328P – восьмибитный AVR-микроконтроллер, применяемый в учебных платах, измерительных приборах и самостоятельных электронных проектах. Он известен как один из основных контроллеров классической Arduino Uno. Однако сам чип и плата Arduino – не одно и то же. Arduino содержит стабилизатор питания, USB-интерфейс, разъёмы, обвязку тактирования и цепи сброса. У отдельно установленного ATmega328P этих узлов может не быть. Поэтому запрос «ATmega328P распиновка» обычно возникает в двух случаях: нужно прочитать схему или подключить микроконтроллер без готовой платы. Первым делом выясните исполнение корпуса: DIP-28, TQFP-32 и QFN/MLF имеют различную физическую нумерацию, даже когда функциональные сигналы совпадают. Далее проверьте, какой источник тактирования выбран конфигурационными битами fuse и какой уровень питания предусмотрен конкретным режимом. Нельзя переносить картинку DIP-28 на компактный корпус поверхностного монтажа без сверки документации.
Нумерация DIP-28 и обозначения портов
Корпус DIP-28 обычно рисуют сверху, ключом вверх: вывод 1 находится слева от выемки, номера идут против часовой стрелки. На многих схемах отдельно указывают имена PD0–PD7, PB0–PB7, PC0–PC6, а не удобные номера Arduino D0–D13. Это две системы обозначений, и их нельзя путать. Например, PD0 используется как RXD, PD1 как TXD, PB3 как MOSI и PB5 как SCK для SPI в типовом подключении. Контакты PC0–PC5 обеспечивают аналоговые входы ADC0–ADC5; некоторые из них имеют вторичные функции. PC6 обычно служит RESET и не является обычной свободной линией при стандартной конфигурации. На корпусе DIP отсутствуют отдельные выводы для некоторых каналов, доступных только в версиях с большим числом площадок. Поэтому в таблице ниже четыре колонки: физический номер ножки, имя порта, функция периферии и обозначение на Arduino Uno. Без всех четырёх колонок легко перепутать плату с микросхемой.
| Вывод | Порт | Функции | Arduino Uno |
|---|---|---|---|
| 1 | PC6 | RESET | RESET |
| 2 | PD0 | RXD | D0 |
| 3 | PD1 | TXD | D1 |
| 4 | PD2 | INT0 | D2 |
| 5 | PD3 | INT1, OC2B | D3 ~ |
| 6 | PD4 | T0, XCK | D4 |
| 7 | VCC | питание цифровой части | 5V |
| 8 | GND | общий провод | GND |
| 9 | PB6 | XTAL1, TOSC1 | кварц 16 МГц |
| 10 | PB7 | XTAL2, TOSC2 | кварц 16 МГц |
| 11 | PD5 | T1, OC0B | D5 ~ |
| 12 | PD6 | AIN0, OC0A | D6 ~ |
| 13 | PD7 | AIN1 | D7 |
| 14 | PB0 | ICP1, CLKO | D8 |
| 15 | PB1 | OC1A | D9 ~ |
| 16 | PB2 | SS, OC1B | D10 ~ |
| 17 | PB3 | MOSI, OC2A | D11 ~ |
| 18 | PB4 | MISO | D12 |
| 19 | PB5 | SCK | D13 |
| 20 | AVCC | питание АЦП и порта C | 5V |
| 21 | AREF | опорное напряжение АЦП | AREF |
| 22 | GND | общий провод | GND |
| 23 | PC0 | ADC0 | A0 |
| 24 | PC1 | ADC1 | A1 |
| 25 | PC2 | ADC2 | A2 |
| 26 | PC3 | ADC3 | A3 |
| 27 | PC4 | ADC4, SDA | A4 |
| 28 | PC5 | ADC5, SCL | A5 |
Питание VCC, AVCC, GND и AREF
На ATmega328P есть линии питания цифровой и аналоговой частей: VCC, AVCC и общий провод GND. AVCC необходимо подключать согласно рекомендациям производителя, даже когда аналого-цифровое преобразование не используется; оставленная неподключённой аналоговая часть может влиять на работу соответствующих портов. Возле каждой пары питания размещают развязывающие конденсаторы с короткими дорожками. AREF предназначен для опорного напряжения АЦП и требует отдельного обращения: нельзя произвольно соединять его с внешним источником, не учитывая выбранный режим опоры. На учебной плате особенно часто допускают ошибку, когда подключают только один GND и один VCC, полагая, что прочие выводы «необязательные». Устройство может запускаться, но нестабильно читать датчики или реагировать на помехи. Перед запуском без Arduino измерьте реальное напряжение питания и убедитесь, что выбранная тактовая частота допустима при нём.
| Тактовая частота | Напряжение питания |
|---|---|
| до 4 МГц | 1,8–5,5 В |
| до 10 МГц | 2,7–5,5 В |
| до 20 МГц | 4,5–5,5 В |
Arduino Uno: какие ножки соответствуют D0–D13
В Arduino Uno обозначения D0 и D1 относятся к последовательному интерфейсу RX/TX; D2–D7 соответствуют линиям порта D; D8–D13 – части порта B. В корпусе DIP удобно помнить несколько опорных точек: PD0 – физическая ножка 2, PD1 – ножка 3, PB0 – ножка 14, PB5 – ножка 19. Это не означает, что цифровой контакт D2 расположен на физической ножке 2: D2 соответствует PD2, то есть другой площадке. Для SPI стандартные сигналы аппаратного интерфейса идут через PB3/MOSI, PB4/MISO и PB5/SCK; выбор контакта SS зависит от конфигурации мастер-устройства. Arduino-библиотеки иногда обозначают I²C контактами A4 и A5, которым соответствуют PC4/SDA и PC5/SCL. При переносе скетча на «голый» чип нужно сохранять правильную карту платформы и понимать, откуда взялись номера цифровых пинов.
Аналоговые входы и ШИМ – различие функций
ATmega328P умеет преобразовывать аналоговый сигнал через АЦП, но не каждый физический вывод предоставляет аналоговый канал. На Arduino Uno A0–A5 соответствуют основным каналам ADC микроконтроллера. Пины с символом тильды в документации Arduino поддерживают аппаратную генерацию PWM, но это не настоящий аналоговый выход постоянного уровня. Значение analogWrite задаёт соотношение длительности импульсов, а для получения сглаженного постоянного напряжения иногда применяют RC-фильтр. Частота и таймер, управляющий сигналом, зависят от канала и настроек. Важно не подключать к цифровому выводу непосредственно нагрузку с током выше допустимого – микроконтроллер предназначен для логических сигналов, а силовые устройства коммутируют через транзистор или драйвер. Для чувствительных аналоговых измерений питание, земля и разводка AREF зачастую важнее количества разрядов, указанного в рекламном описании платы.
Как работают UART, SPI и I²C
Три интерфейса решают разные задачи. UART – асинхронная последовательная связь по RX/TX с общим проводом и согласованной скоростью. SPI – синхронный обмен, использующий линии тактирования, передачи и приёма, а также индивидуальные сигналы выбора ведомых устройств. I²C/TWI – двухпроводная шина SDA и SCL, обычно требующая подтягивающих резисторов, согласованных с рабочим напряжением. В микроконтроллере часть функций выводов мультиплексирована: одна и та же ножка может работать как цифровой GPIO либо выполнять аппаратную роль. Поэтому наличие имени SDA в таблице не означает, что соответствующий вход всегда участвует в I²C. После запуска программы регистры конфигурации определяют его фактическое назначение. Когда интерфейс «не видит» датчик, полезнее сначала проверить питание, уровни логики и распиновку, чем сразу переписывать библиотеку. Для соединений между устройствами с разным напряжением логических уровней может потребоваться согласователь.
RESET, кварцевый резонатор и предохранительные биты fuse
В самостоятельном устройстве RESET должен иметь стабильное состояние. Внешняя подтяжка и кнопка сброса проектируются по документации и условиям помех. Для классического варианта Arduino Uno применяется внешнее тактирование, но сам ATmega328P может использовать и внутренний генератор – всё зависит от конфигурации fuse. Если программно выбрать внешний источник, а затем не установить соответствующий кварц или генератор, чип может перестать отвечать обычным способом по ISP. Это не обязательно означает физическую поломку. Самая опасная ошибка новичка – копировать набор fuse-битов из случайного урока без понимания их функций. Отдельные настройки затрагивают источник тактирования, делитель частоты, сброс и доступ к последовательному программированию. Прежде чем менять fuse, сохраните текущие значения и проверьте возможность восстановления. Для простой учебной сборки лучше использовать проверенную конфигурацию, а не экспериментировать одновременно с тактированием, загрузчиком и защитными битами.
Программирование ISP и загрузчик Arduino
У ATmega328P есть два популярных сценария загрузки программы. При работе через Arduino IDE и USB на плате Uno обычно используется загрузчик, уже записанный во флеш-память микроконтроллера. При программировании по ISP внешний программатор общается с микроконтроллером через SPI-подобные линии MOSI, MISO, SCK и RESET при наличии общего провода и питания. Нельзя считать, что произвольная шестиконтактная колодка на плате однозначно распаяна по нужному стандарту: сначала уточните маркировку 1-го контакта. Также нужно различать питание от программатора и отдельного источника, чтобы два выхода питания случайно не конфликтовали. Если чип читается, но программа не запускается, проверьте частоту компиляции, конфигурационные биты, питание, RESET и соответствие карты пинов. Ошибки serial-порта при загрузке через USB могут быть связаны с переходником USB–UART, а не с самим ядром AVR.
Пример: мигание светодиода и контроль ошибок
Для первого испытания подходит светодиод с ограничительным резистором, подключённый через выбранный цифровой вывод. Если используется стандартная конфигурация Uno, распространённый учебный пример управляет D13, связанным с PB5; на самостоятельной плате этот же сигнал может одновременно использоваться SPI. Запустите простой код, который периодически меняет состояние выхода, затем проверьте осциллографом или мультиметром наличие переключений. Не рассчитывайте, что светодиод обязан загореться, если его анод и катод перепутаны. Если программа компилируется, но на ножке нет сигнала, последовательно проверьте нумерацию корпуса, питание, reset, источник тактирования и фактическую запись флеш-памяти. Только после этих проверок переходите к замене микросхемы. При переносе в реальное устройство добавьте контроль питания и защиту внешних линий, подверженных электростатическим разрядам.
Скетч для проверки: светодиод на D13 меняет состояние каждые 0,5 с. На отдельной микросхеме это вывод 19 корпуса DIP-28.
// Мигание светодиодом: D13 = PB5 = вывод 19 DIP-28
const byte LED_PIN = 13;

void setup() {
  pinMode(LED_PIN, OUTPUT);
}

void loop() {
  digitalWrite(LED_PIN, HIGH);
  delay(500);
  digitalWrite(LED_PIN, LOW);
  delay(500);
}
При такой частоте мультиметр в режиме постоянного напряжения покажет скачки между нулём и напряжением питания, если на выходе нет светодиода; у осциллографа должен быть прямоугольный сигнал с периодом 1 с.
Частые ошибки при чтении распиновки ATmega328P
Самая типичная ошибка – приравнивать D8 к восьмому выводу DIP-28. Второй случай – подключить аналоговый датчик к входу, который в выбранном корпусе или плате вообще не выведен. Третий – не подать питание на AVCC или оставить вход AREF в неподходящем состоянии. Четвёртый – смешать TTL-уровни UART с напряжениями интерфейса RS-232, который требует отдельного преобразователя. Пятый – считать, что наличие PWM автоматически позволяет напрямую подключить мотор или лампу. Шестой – скопировать схему с тактовой частотой 16 МГц на сборку с иным источником тактирования и удивляться неправильной скорости UART. Помогает распечатанная схема с видом сверху, где у каждой физической ножки подписаны порт и имя Arduino, – например, рисунок и таблица выше: такой лист предотвращает большинство монтажных ошибок.
Контрольная таблица при переносе скетча на микросхему
Перенос программы с Arduino Uno на отдельный ATmega328P удобнее выполнять не за один шаг, а по контрольной таблице. Сначала фиксируют назначение всех используемых контактов D0–D13 и A0–A5; рядом выписывают их порты PB, PC и PD, затем физические номера ножек выбранного корпуса. После этого отмечают, какие пины заняты загрузкой, последовательной связью, SPI или I²C. Такая таблица особенно полезна, если в проекте одновременно используются дисплей, датчик и программатор. Далее сравнивают выбранную частоту в настройках Arduino IDE с реальным генератором микросхемы. Если компиляция рассчитана на 16 МГц, а контроллер запущен от внутреннего генератора на иной частоте, задержки и скорость UART могут отличаться. Наконец, проверяют начальное состояние входов и выходов до начала исполнения setup(): внешние реле и ключи не должны случайно включаться при включении питания. Таблица помогает увидеть конфликт выводов раньше, чем он проявится на собранной плате.
| Arduino | Порт | Вывод DIP-28 | Назначение в проекте |
|---|---|---|---|
| D0, D1 | PD0, PD1 | 2, 3 | загрузчик и Serial – не занимать |
| D2 | PD2 | 4 | кнопка с прерыванием INT0 |
| D9 | PB1 | 15 | ШИМ таймера 1 |
| D10 | PB2 | 16 | выбор дисплея CS (SPI) |
| D11, D12, D13 | PB3, PB4, PB5 | 17, 18, 19 | SPI и разъём ISP |
| A4, A5 | PC4, PC5 | 27, 28 | датчик на шине I²C |
Как читать таблицу альтернативных функций из datasheet
В техническом описании ATmega328P у одного контакта может быть указано сразу несколько имён: например, цифровой порт, вход таймера и сигнал интерфейса. Это не набор независимых физических выводов. Микроконтроллер переключает назначение контакта внутренними регистрами, а некоторые функции используют общие ресурсы периферии. Поэтому два программных модуля могут конфликтовать, даже если внешне подключены разные устройства. Типичный пример – использование аппаратного SPI и попытка одновременно включить ту же ножку как обычный выход для светодиода. Чтобы оценить конфликт, найдите в datasheet таблицу альтернативных функций и сопоставьте её с библиотеками проекта. Отдельно отмечайте ножки с особыми функциями при запуске или программировании. Если схема уже изготовлена, программное исправление не всегда способно перенести аппаратную функцию на другую ножку. Разумнее до разводки платы проверить назначение периферийных линий и оставить свободные контакты под будущие датчики. Это повышает ремонтопригодность и позволяет модернизировать устройство без перепайки всей платы.
Частые вопросы
ATmega328 и ATmega328P – одно и то же?
Это близкие, но не тождественные обозначения; электрические и программные отличия следует сверять по документации конкретной версии.
Можно ли использовать ATmega328P без Arduino Uno?
Да, при наличии правильного питания, цепи сброса, тактирования и средства программирования.
Почему D13 не совпадает с ножкой 13?
D13 – номер контакта Arduino, а ножка 13 – физическая позиция корпуса; для D13 на Uno обычно используется PB5.
Нужен ли кварц для ATmega328P?
Не всегда: возможна работа от внутреннего генератора. Решение зависит от fuse и требуемой точности.
Можно ли подключить к выводам 5-вольтовый модуль?
Только после проверки уровней питания, входных уровней и допустимых токов на конкретных устройствах.